Kontakt:
gornicki59@gmail.com
W części 2/4 rozwiązaliśmy następujący problem areodynamiczny: Wyznaczyć powierzchnię obrotową (o wysokości \(H\) oraz podstawie w kształcie okręgu o promieniu \(R\)), która ogranicza obszar wypukły i stawia najmniejszy opór podczas ruchu postępowego w rozrzedzonym ośrodku. Rozwiązaniem są powierzchnie Newtona z „płaskim czubkiem”, jak na rys. 1.
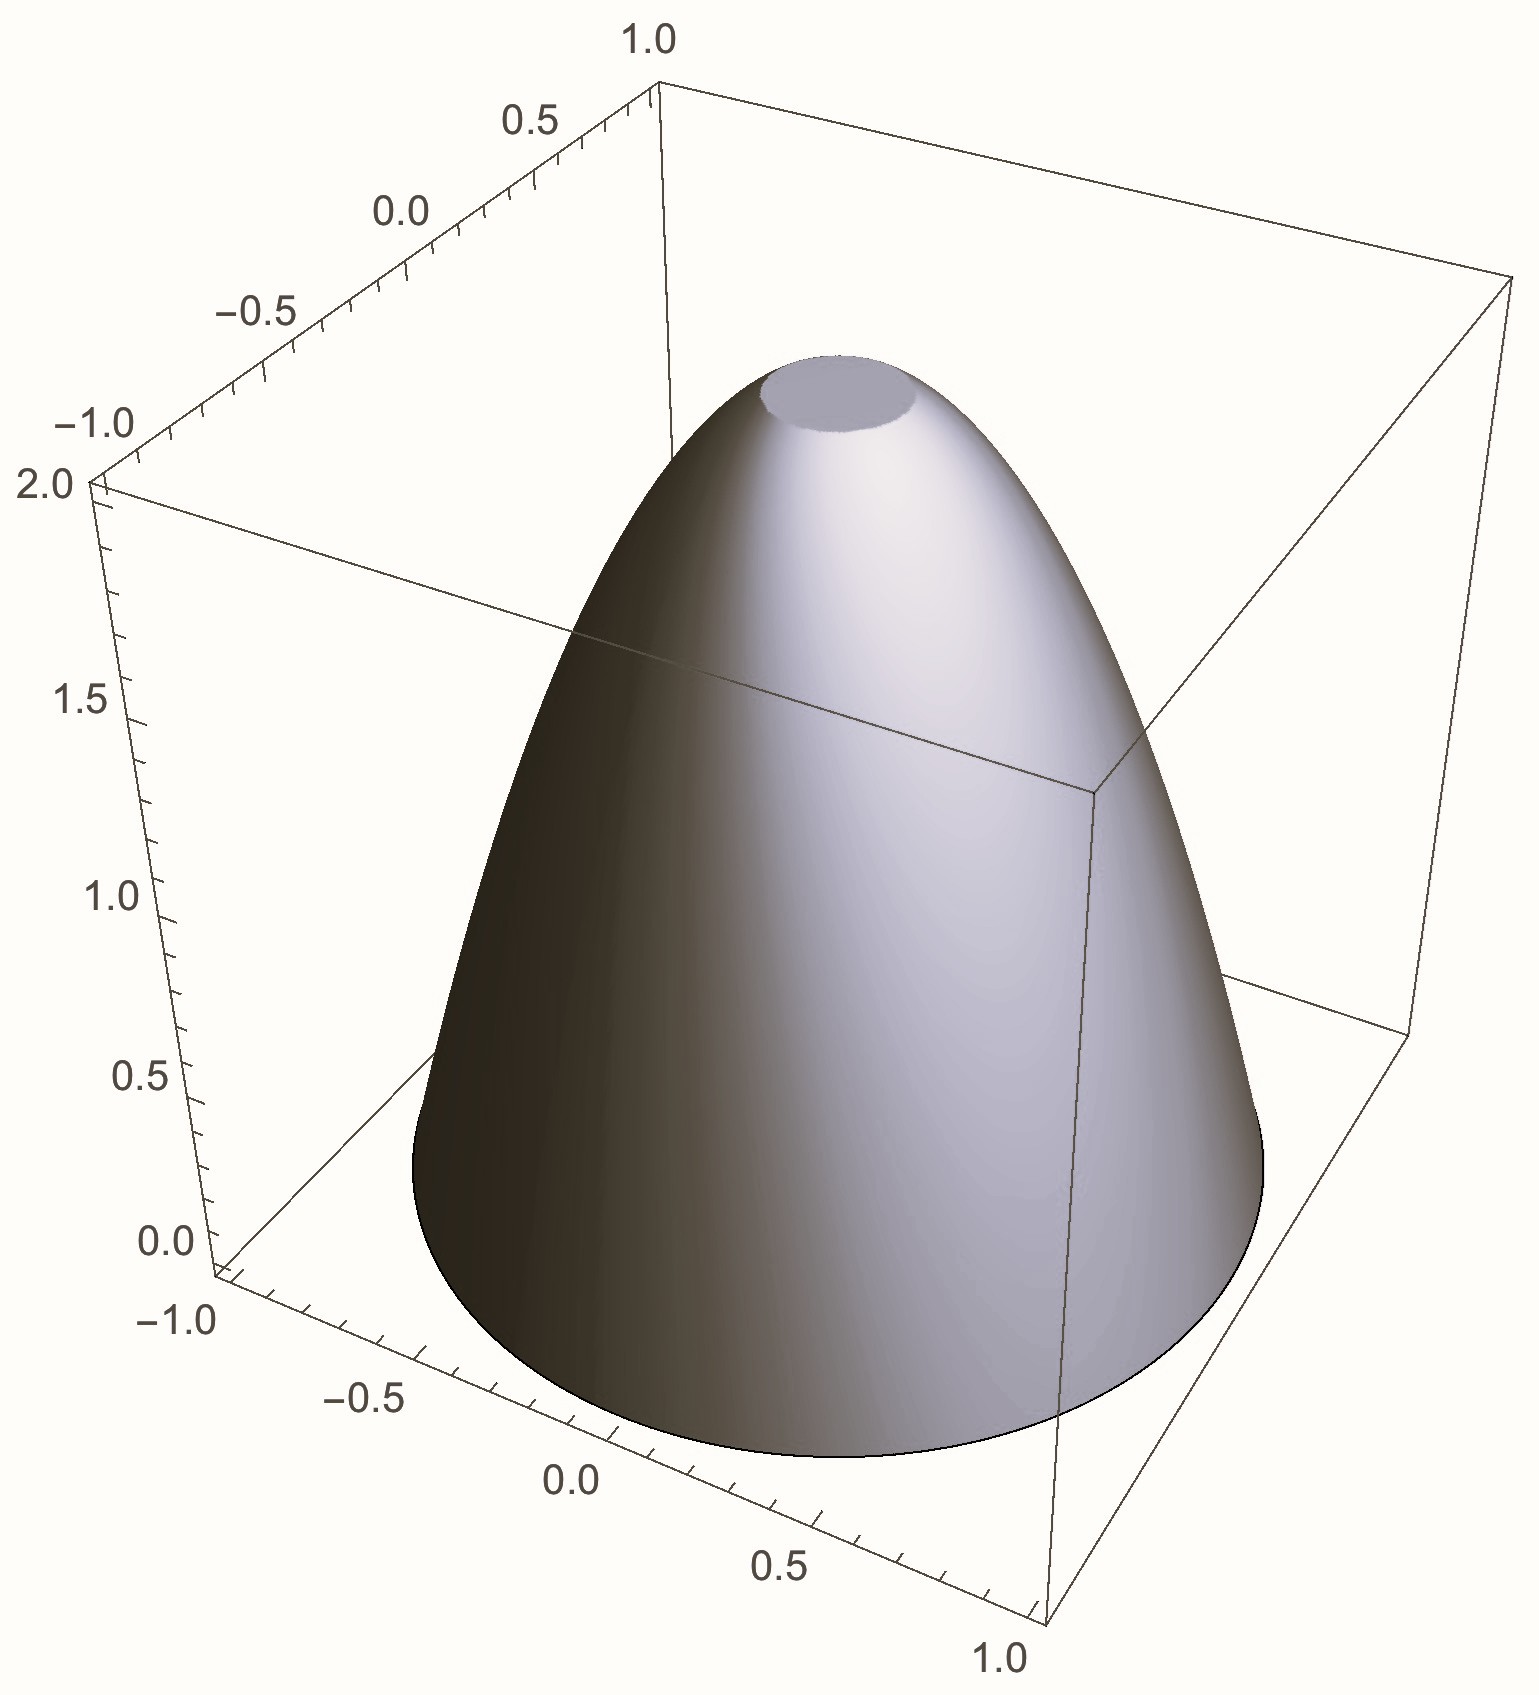
 Rys. 1. Ruch odbywa się wzdłuż osi obrotu w kierunku dysku o mniejszej średnicy.
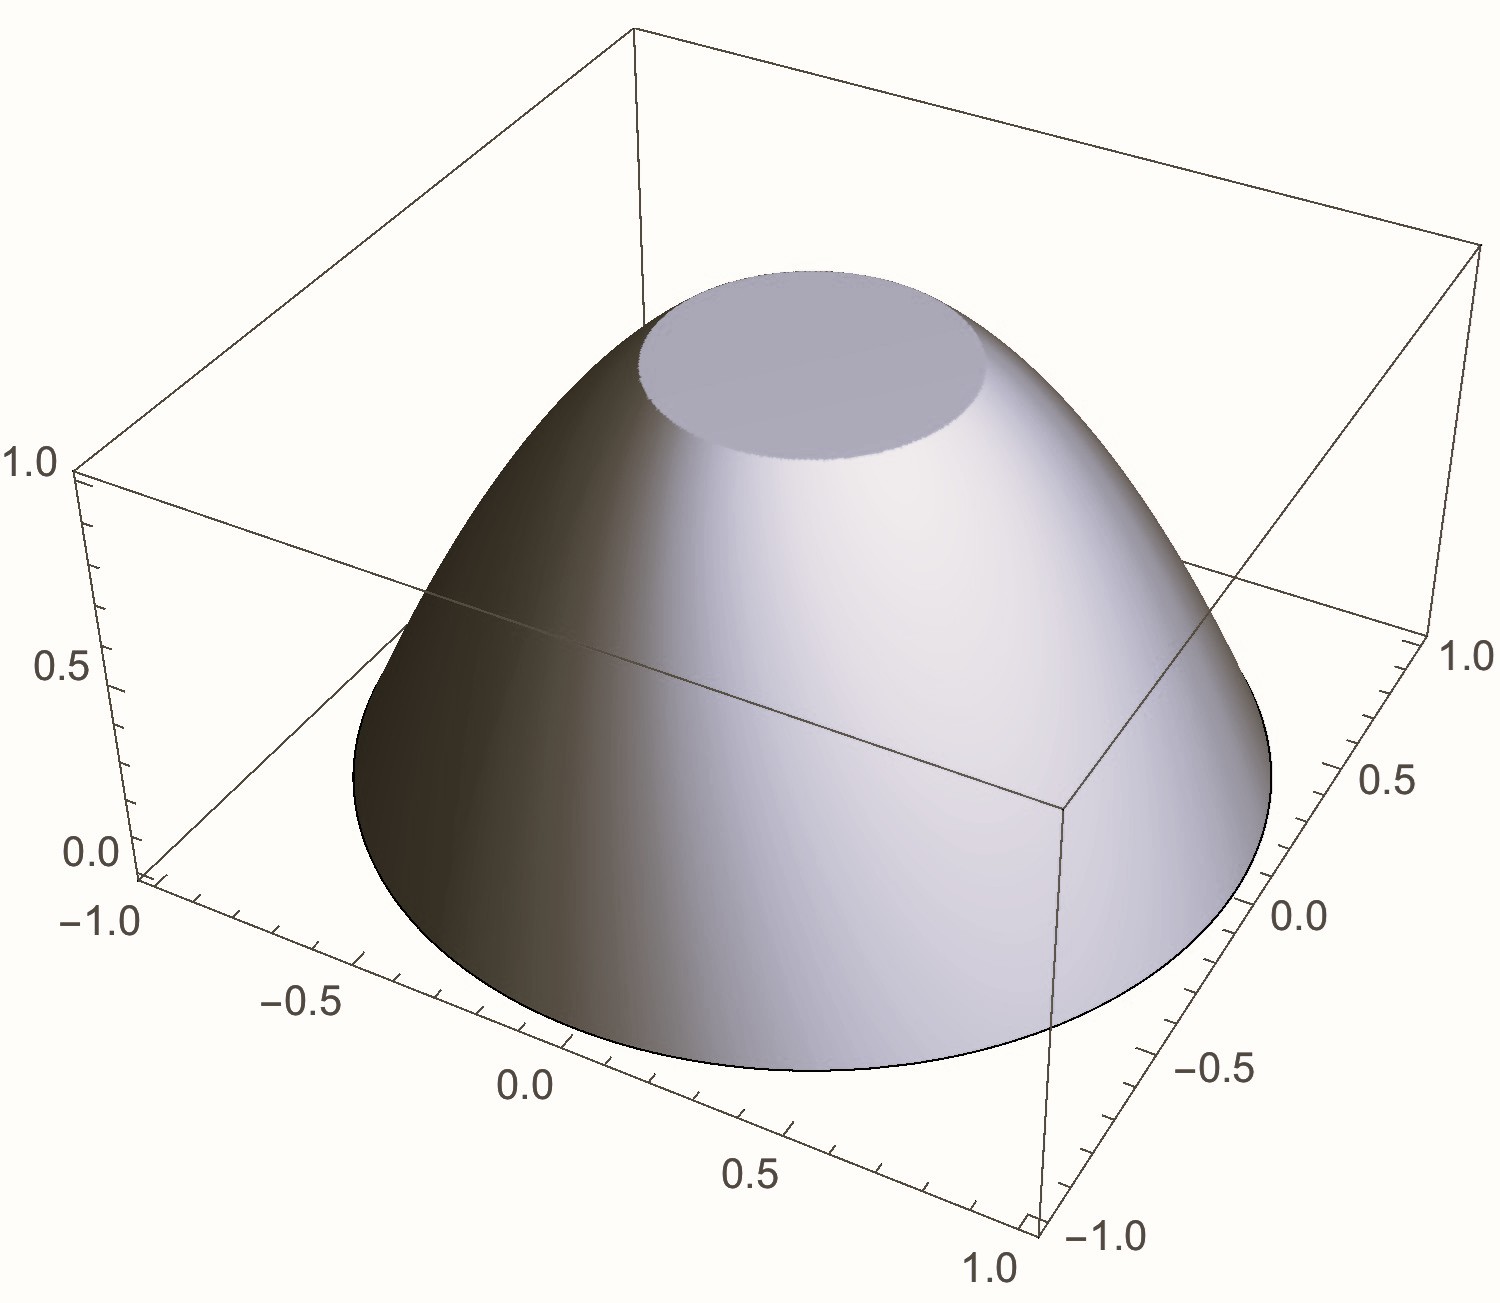
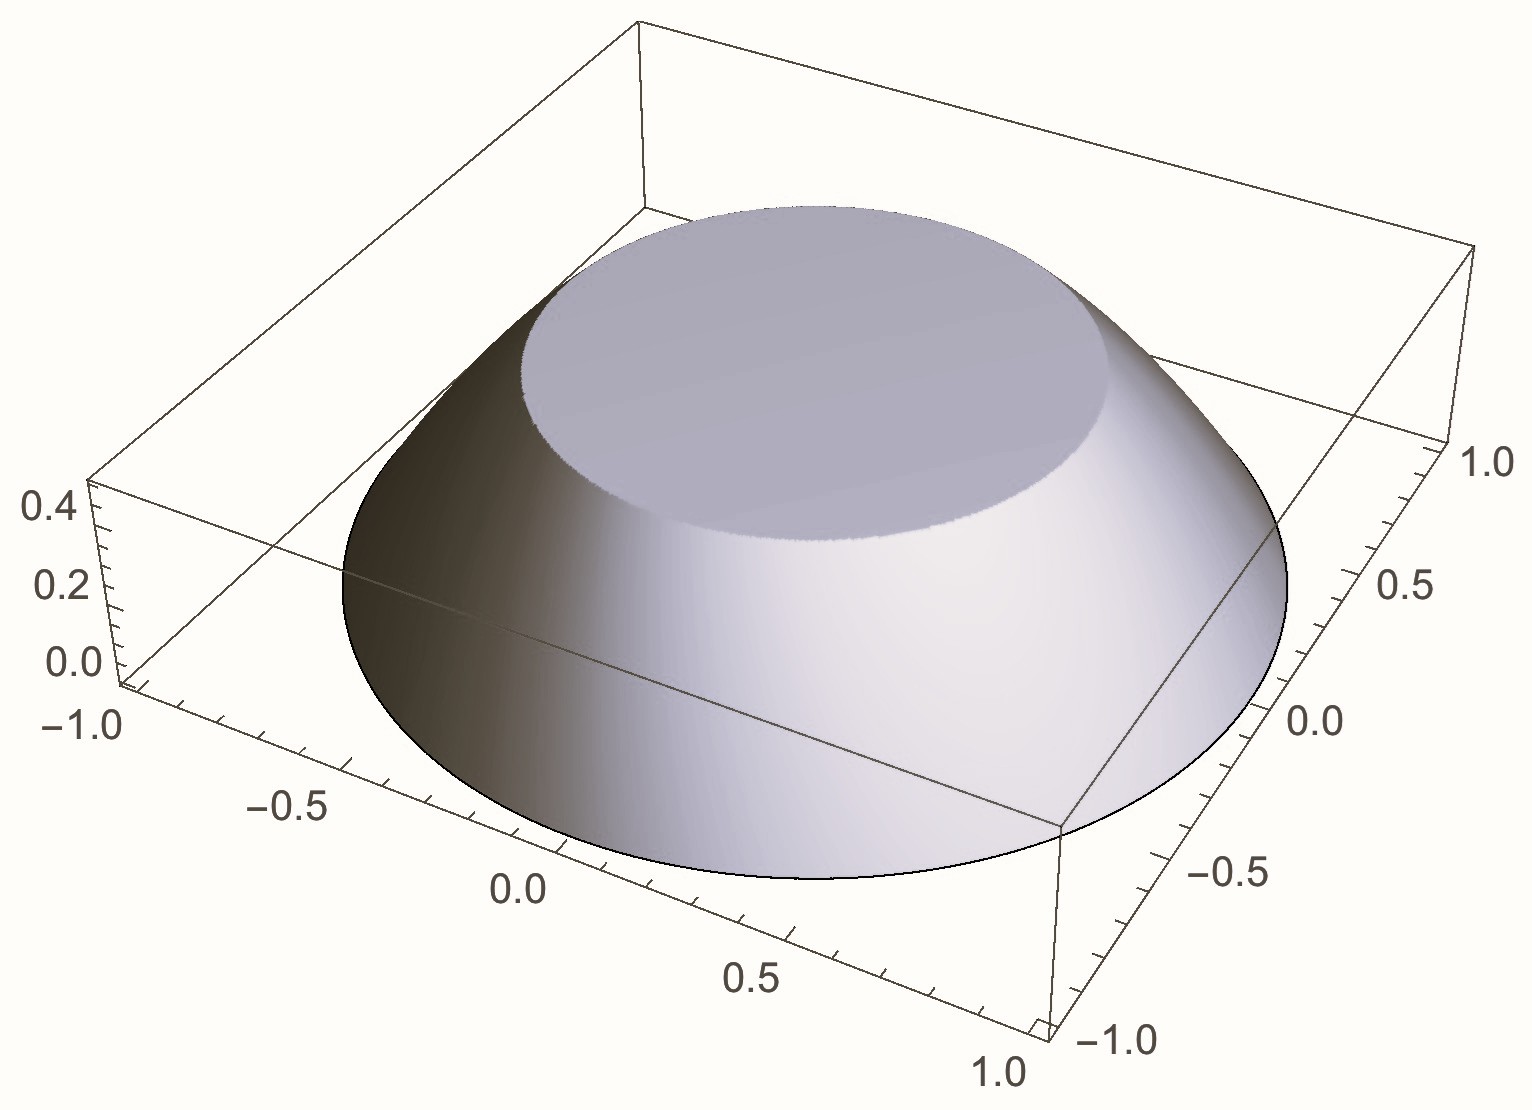
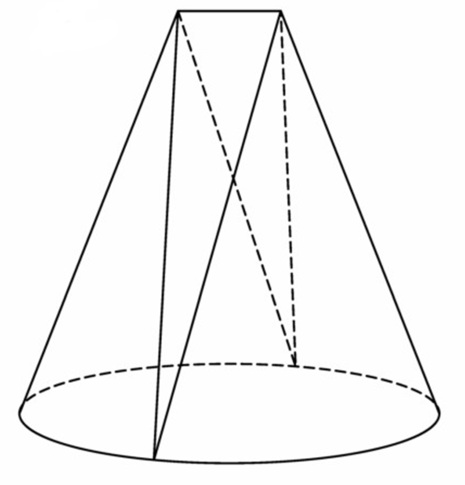
Idąc dalej, Giuseppe Buttazzo i Bernhard Kawohl (1993) postawili pytanie o istnienie nieobrotowej powierzchni (o wysokości \(H,\) z okręgiem o promieniu \(R\) w podstawie), która ogranicza obszar wypukły, ale w ruchu postępowym stawia mniejszy opór niż powierzchnia Newtona. Przykład takiej powierzchni znalazł Paolo Guasoni (Università di Pisa, 1996) – przypomina ona „końcówkę śrubokręta” i składa się z dwóch płaskich trójkątów oraz dwóch powierzchni stożkowych, zakończonych poziomym odcinkiem u góry (rys. 2, 3).
Rys. 2
Rys. 3
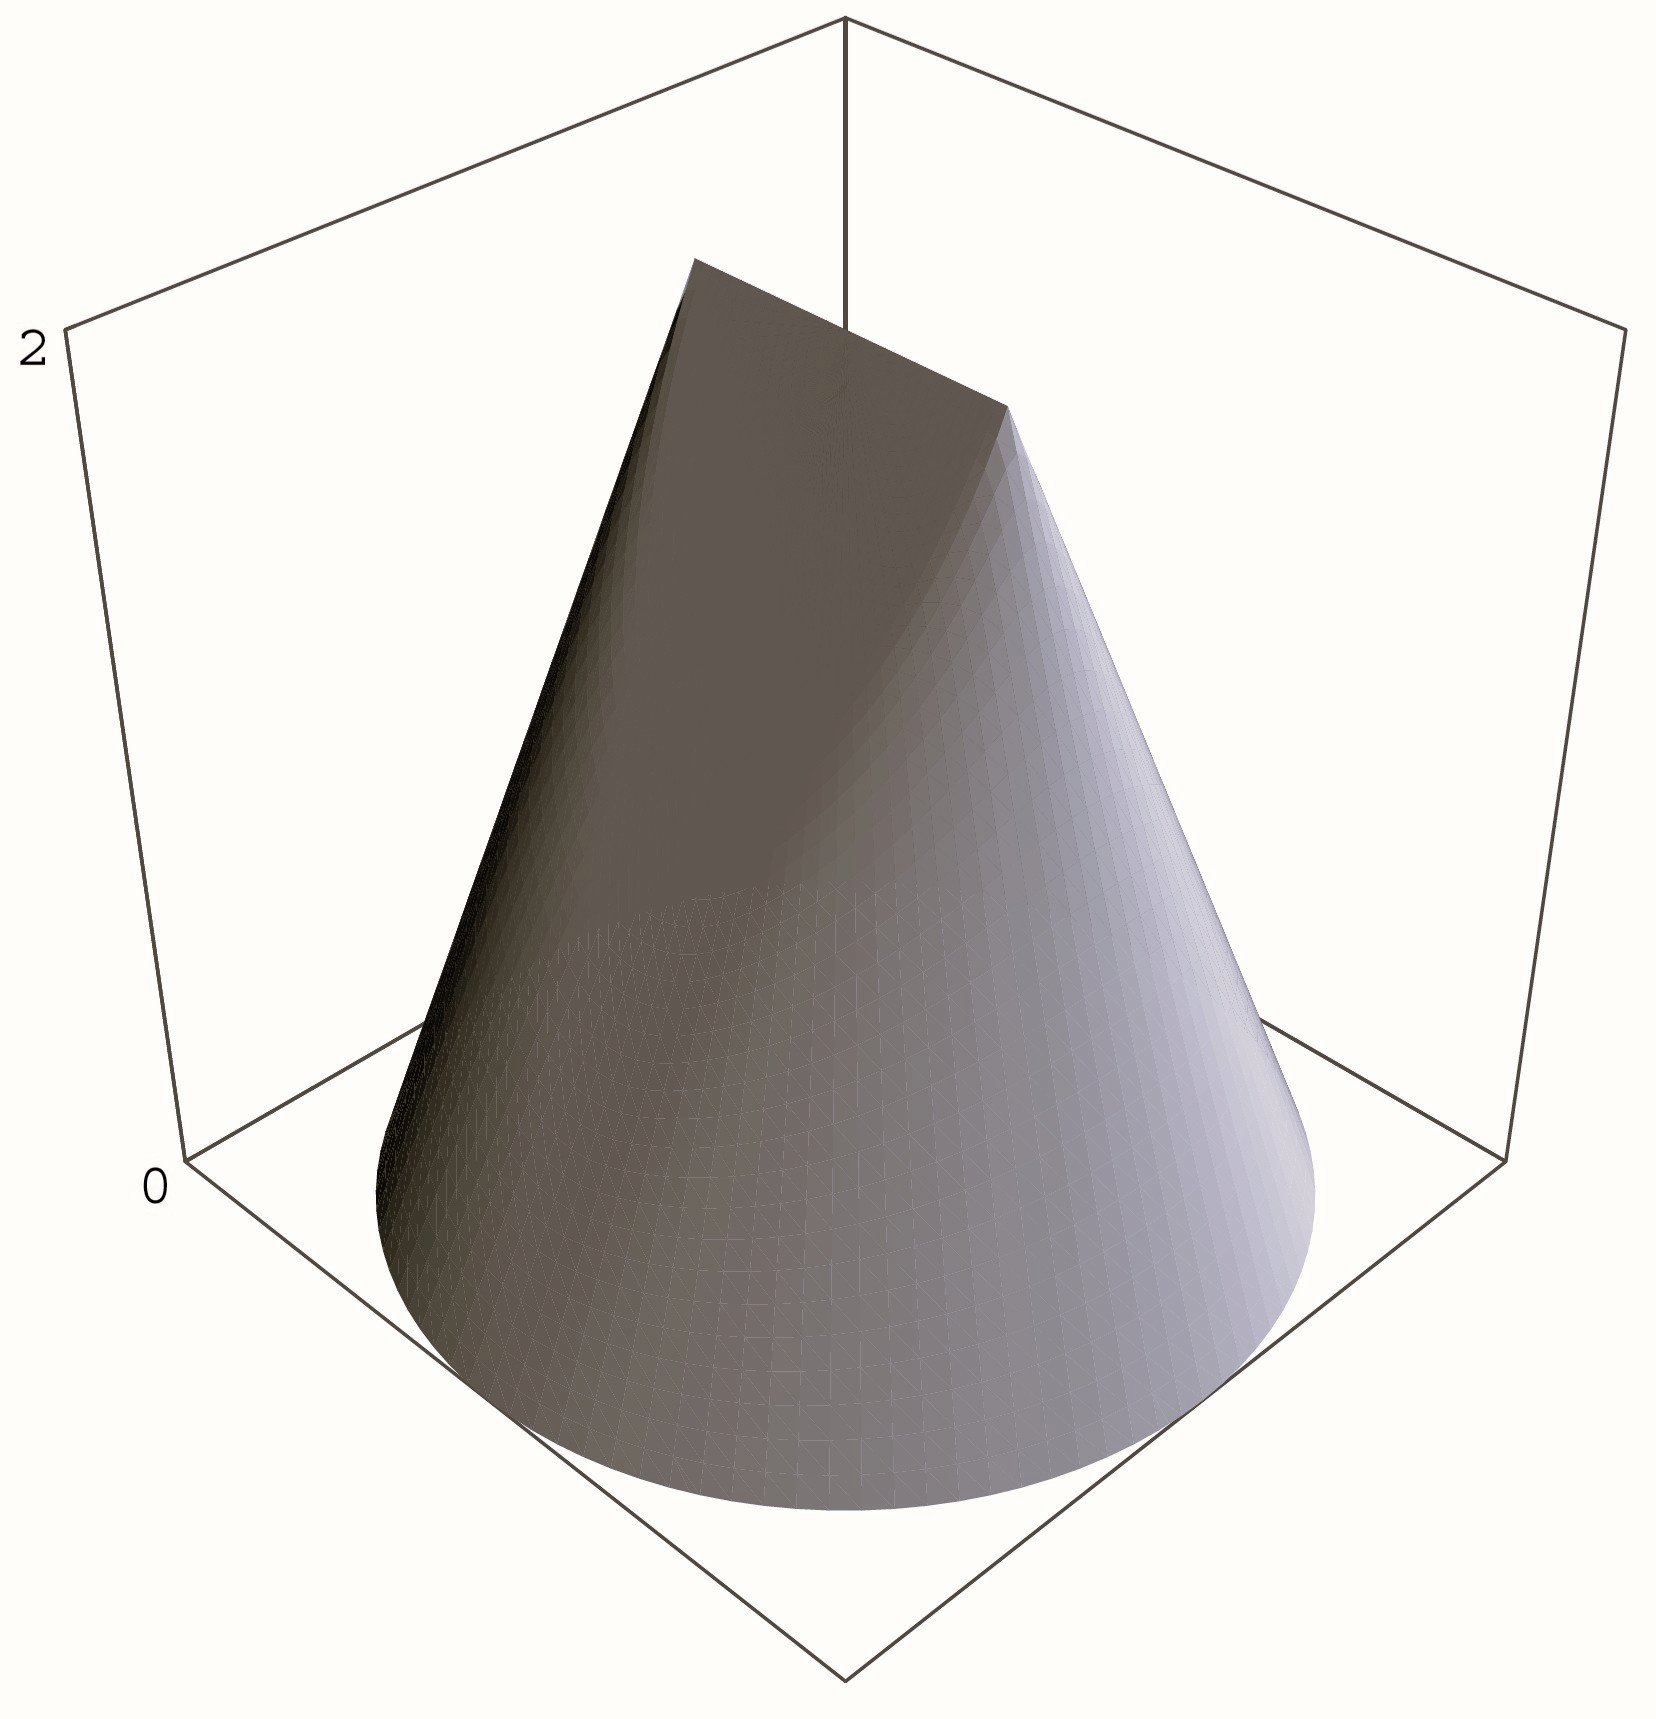
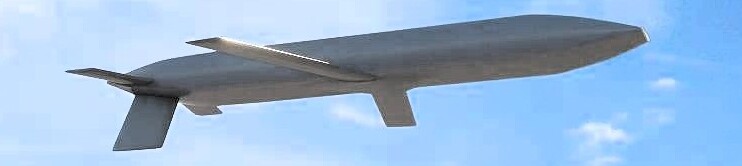 Zdjęcie współczesnego pocisku bojowego (USA, 2025)
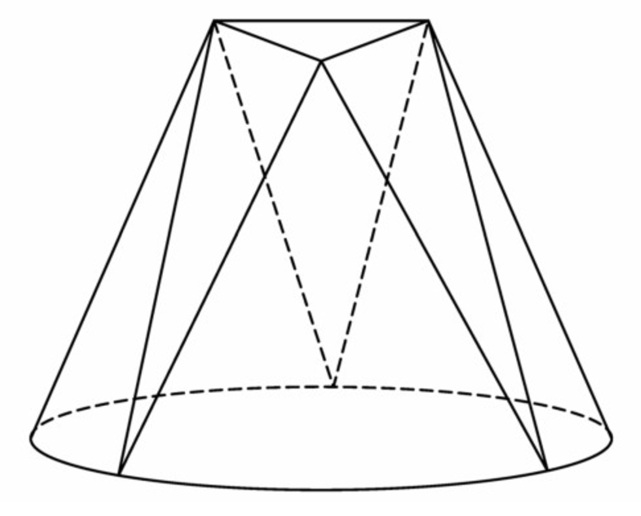
Sprawdzenie tego wykracza poza zakres naszych rozważań, więc pozostaniemy w świecie informacji obrazkowej. Zauważono, że poniżej pewnej wysokości „śrubokręt” stawia większy opór niż odpowiadająca mu powierzchnia Newtona. Ratunkiem okazało się zastąpienie górnego odcinka powierzchnią utworzoną z trójkąta równobocznego oraz zestawem trzech trójkątów i trzech powierzchni stożkowych po bokach (rys. 4). Taka powierzchnia stawiała mniejszy opór niż odpowiadająca jej powierzchnia Newtona. Dalsze zmniejszanie wysokości prowadzi do nowej powierzchni, w której trójkąt równoboczny zastępujemy kwadratem, potem pięciokątem foremnym, sześciokątem, itd. Uzyskujemy rodzinę powierzchni z wielokątem foremnym na górze, przy czym im mniejsza wysokość, tym większa liczba boków. Obliczenia numeryczne pokazują, że wygładzenie krawędzi takich powierzchni może nieznacznie zmniejszyć ich opór…
Rys. 4
Czy istnieje inny sposób, aby zmniejszyć opór stawiany przez powierzchnię Newtona? Tak!
Rys. 5
Wiemy już, że porzucenie symetrii poprawiło własności areodynamiczne – nieobrotowa powierzchnia stawia mniejszy opór. Rezygnacja z wypukłości obszaru ograniczonego przez powierzchnię Newtona również zmniejsza jej opór w ruchu postępowym!
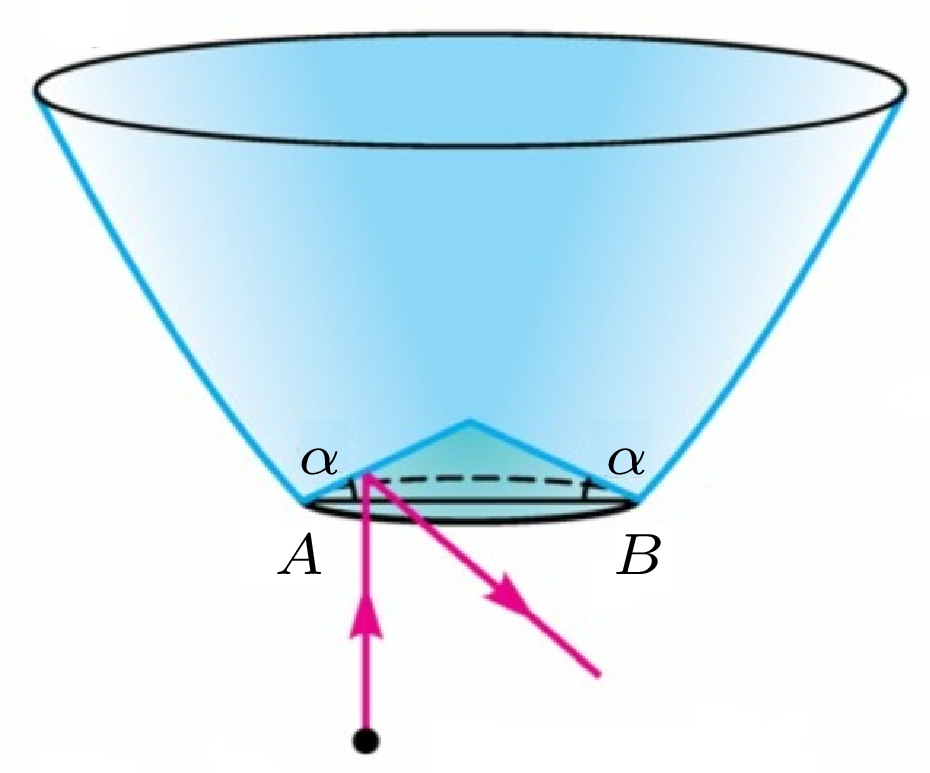
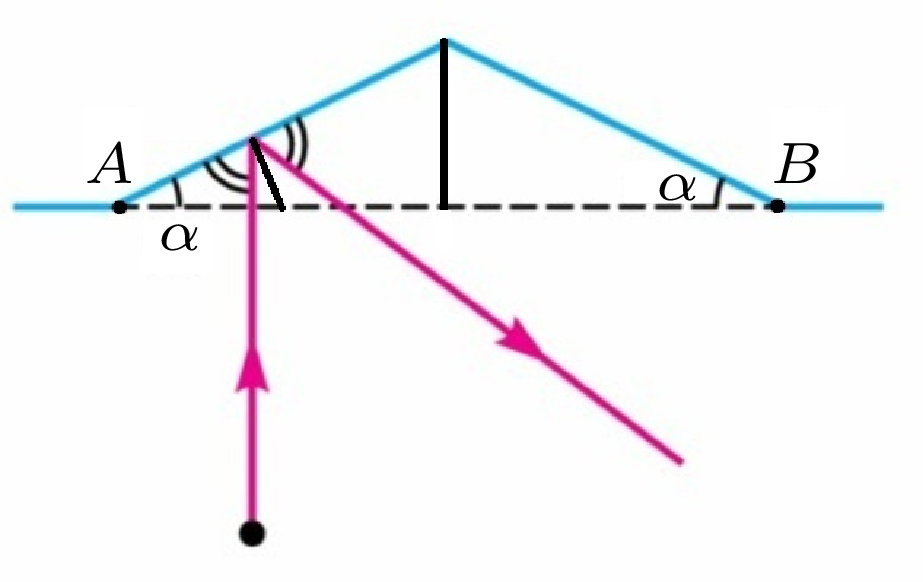
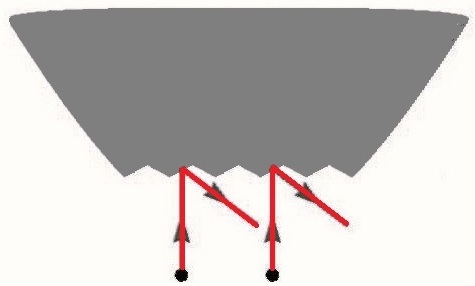
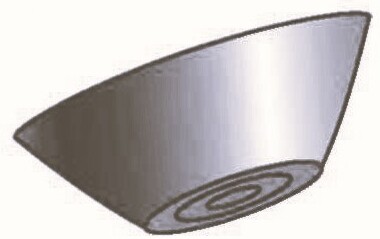
W płaskiej części powierzchni Newtona zrobimy zagłębienie w kształcie stożka (rys. 5). Kąt \(\alpha\) między odcinkiem \(AB\) a tworzącą stożka należy dobrać możliwie duży, ale jednocześnie tak, aby cząstka uderzająca w powierzchnię boczną stożka po odbiciu nie uderzyła w nią po raz drugi. Optymalną sytuację zapewnia kąt \(\alpha = 30^\circ\) (rys. 6). Wtedy pęd przekazany przez cząstkę ośrodka uderzającą w wewnętrzną powierzchnię stożka będzie równy \(P\cdot \sin^2 60^{\circ} = P\cdot \frac{3}{4}.\) Oznacza to, że opór stawiany przez powierzchnię o kształcie wydrążonego stożka jest o \(25 \%\) mniejszy od oporu stawianego przez odpowiadający jej płaski fragment powierzchni Newtona. Jeśli istnieją powody, dla których wydrążenie takiego stożka jest niemożliwe (lub niepożądane), to równoważnym rozwiązaniem jest wydrążenie w płaskiej części powierzchni Newtona wielu niewielkich rowków w kształcie otaczających oś obrotu pierścieni, które w przekroju zawierającym oś obrotu mają kształt równoramiennych trójkątów o kącie \(30^{\circ}\) przy podstawie (rys. 7, 8). Oczywiście rowki (w układzie koncentrycznym) można zastosować do całej powierzchni, zmniejszając jej opór (jak się okazuje, nie więcej niż o 50\(\%\)), ale to nie koniec naszych możliwości…
Rys. 6. Żadna odbita cząstka nie trafi w powierzchnię boczną stożka, gdy kąt \(\alpha\) spełnia nierówność \(90^{\circ}-\alpha \ge 2\alpha,\) czyli \(\alpha \le 30^{\circ}.\)
Rys. 7
Rys. 8
Czy istnieją bryły o dodatniej objętości, które w ruchu postępowym stawiają zerowy opór? Również tak!
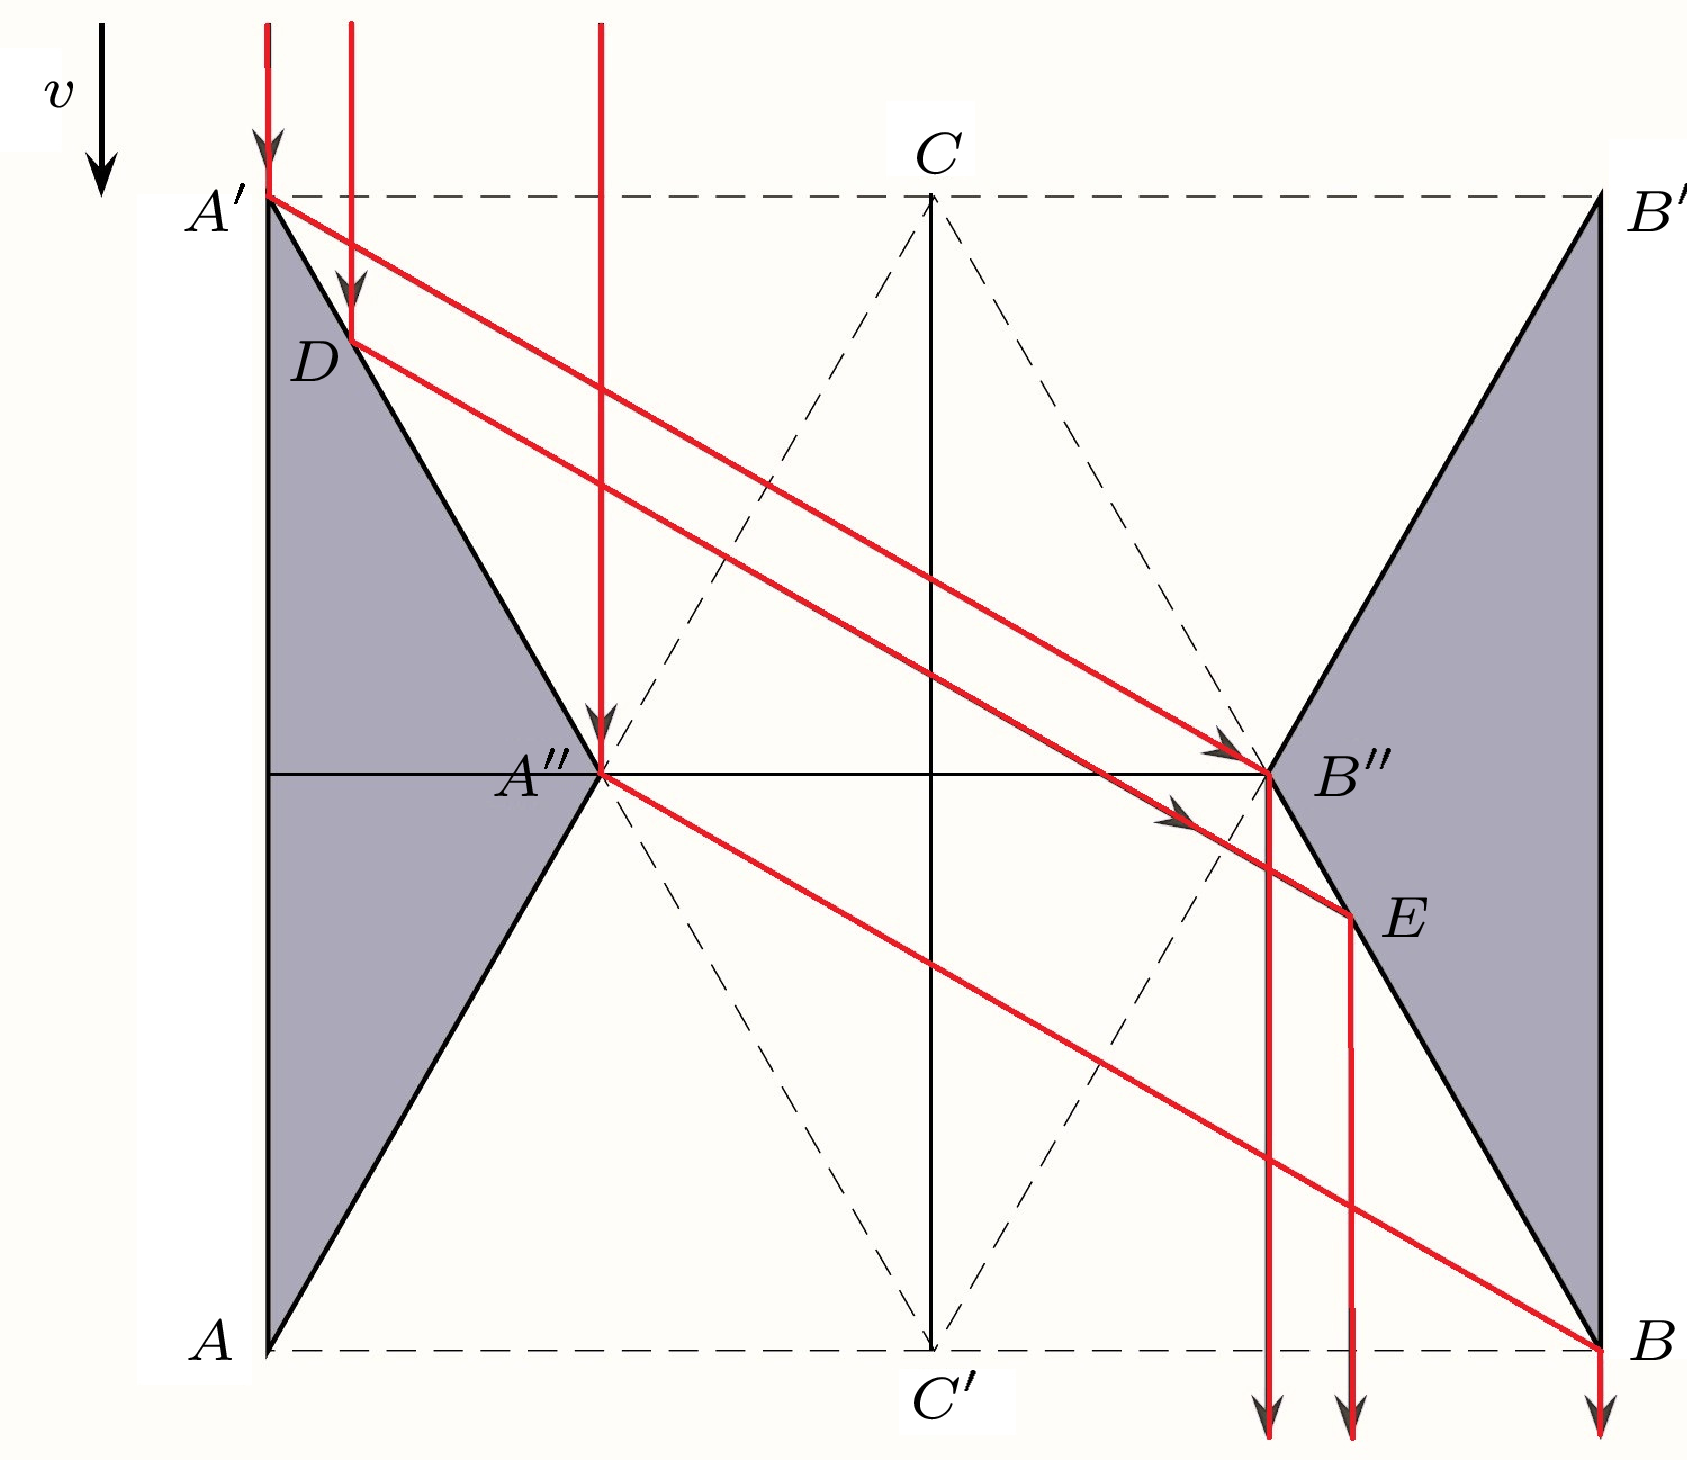
Porzućmy pomysł udoskonalania powierzchni Newtona i zastanówmy się nad zupełnie nową powierzchnią. Na płaszczyźnie rysujemy dwa trójkąty równoboczne \(\triangle ABC\) i \(\triangle A'B'C'\) (rys. 9) tak, by wierzchołek \(C\) był środkiem odcinka \(A'B',\) a wierzchołek \(C'\) środkiem odcinka \(AB.\) Niech \(A''\) będzie punktem przecięcia odcinków \(AC\) i \(A'C',\) a \(B''\) punktem przecięcia odcinków \(BC\) i \(B'C'.\) Rozważmy trójkąty równoramienne \(\triangle AA''A'\) i \(\triangle BB''B'\) o kątach \(\angle A'' = \angle B'' = 120^{\circ}.\) Odcinek \(A'A''\) jest równoległy do odcinka \(B''B\) (podobnie odcinek \(AA''\) jest równoległy do odcinka \(B''B'\)). Cząstka wpadająca do tunelu równolegle do odcinka \(A'A\) uderza w odcinek \(A'A'',\) powiedzmy, w punkcie \(D.\) Jej kąt natarcia jest równy \(30^{\circ}.\) Po odbiciu uderza w punkt \(E\) (taki, że \(A'D = B''E\)), po czym, poruszając się z tą samą prędkością, opuszcza tunel w kierunku równoległym do kierunku wlotu. Ponieważ zderzenia są idealnie sprężyste, w punktach \(D\) i \(E\) efektywne siły oporu (powstałe w wyniku tych zderzeń) uzyskają takie same wartości, ale będą przeciwnie skierowane. W konsekwencji opór wywoływany przez uderzającą cząstkę jest zerowy. Jeżeli teraz obrócimy trójkąt \(\triangle AA''A'\) (lub trójkąt \(\triangle BB''B'\)) wokół osi \(CC',\) to otrzymamy walec z wydrążoną klepsydrą (stożkami ściętymi), którego ruch postępowy w kierunku osi \(A'A\) odbywa się z zerowym oporem. Ruch kilku sklejonych takich segmentów (rys. 10) wzdłuż osi obrotu klepsydr też odbywa się z zerowym oporem. Dodatkowo, gdy liczba segmentów jest parzysta, tor ruchu cząstki „na wejściu” i „na wyjściu” pokrywa się! Zjawisko to wykorzystamy w kolejnej części.
Rys. 9. Na tym schemacie można zmienić kąt \(\angle AA'A'' = 30^\circ\) na dowolny kąt \(\alpha < 45^{\circ}.\) Wtedy wielkość zaznaczonych trójkątów i odległość między przeciwległymi wierzchołkami \(A'',\) \(B''\) ustalają zależności liczbowe \(GA''= GA \cdot \operatorname{tg}\alpha,\) \(GB''= GA \cdot \operatorname{tg}2\alpha.\)
Rys. 10
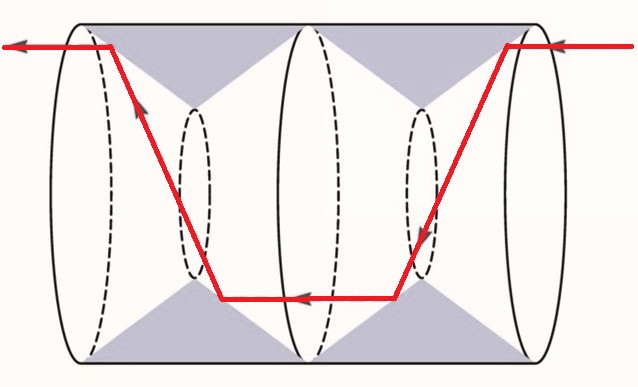
Inną bryłę, której ruch postępowy (w kierunku osi) odbywa się z zerowym oporem, przedstawia rysunek 11. Zaznaczony kąt ma miarę \(\frac{\pi}{m},\) gdzie \(m\geqslant 5\) jest liczbą naturalną. Precyzyjne ustalenie pozostałych parametrów (długości boków trapezu, odległości między trapezami) wymaga trochę matematycznej finezji.
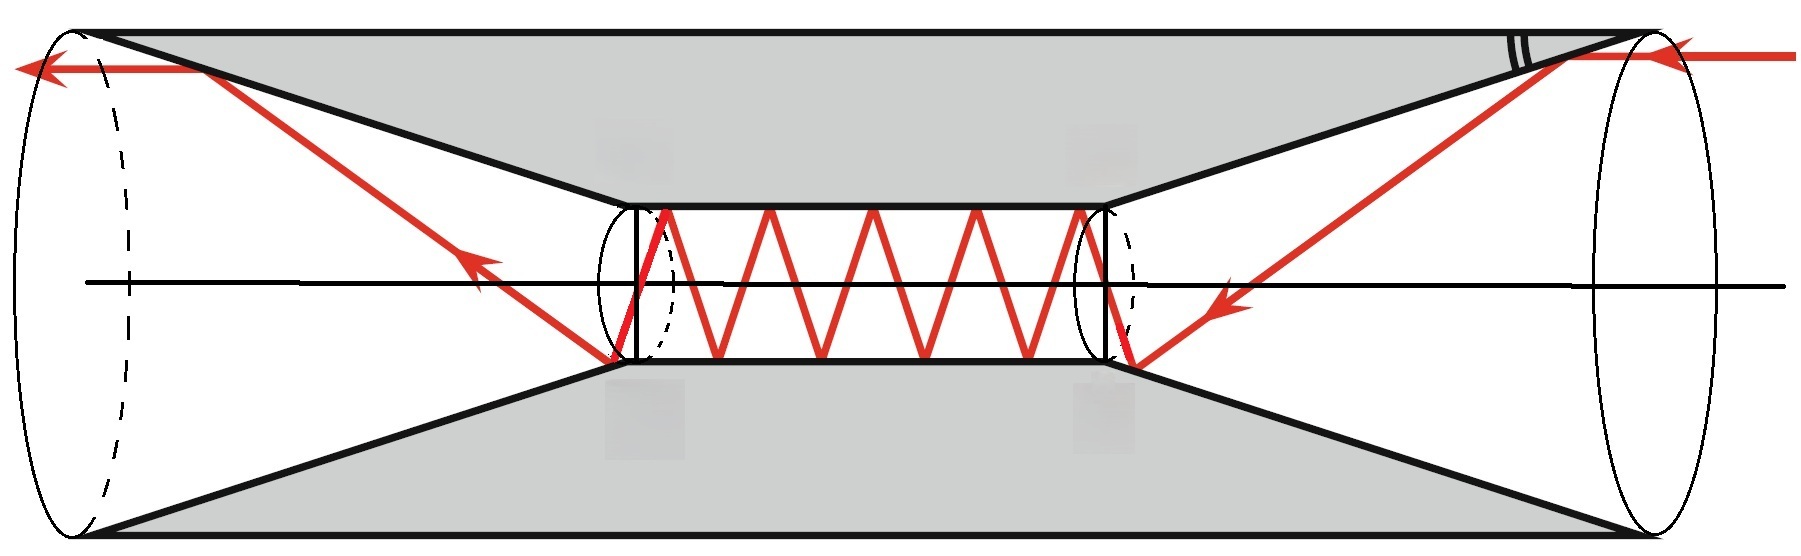 Rys. 11
Parabola jest wykresem funkcji kwadratowej. Geometrycznie, to zbiór punktów płaszczyzny równo oddalonych od danego punktu (ogniska) i danej prostej (kierownicy).
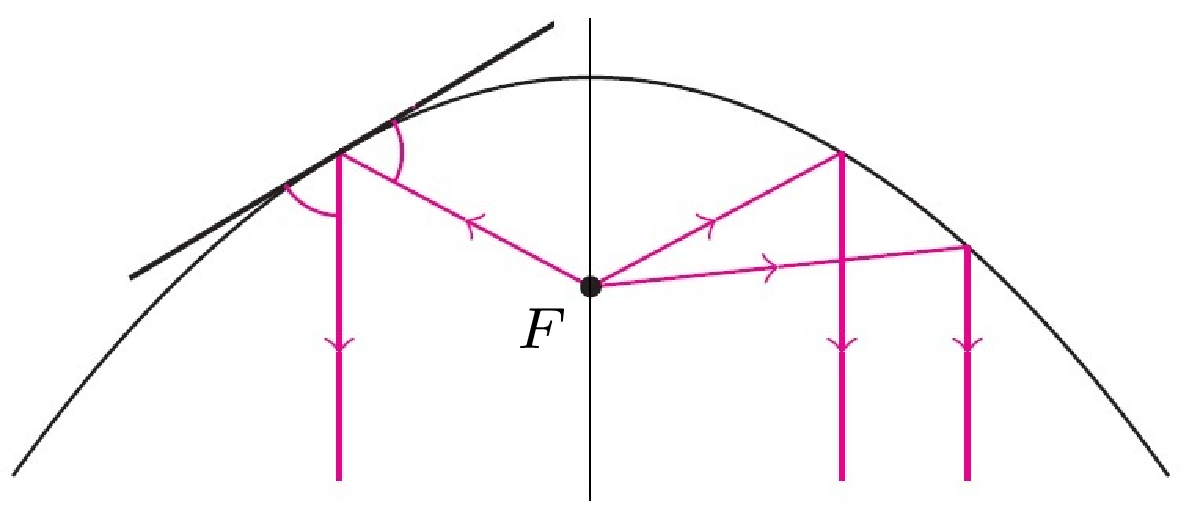
Aby zaprezentować kolejne bryły, które mogą poruszać się ruchem postępowym bez oporu w kierunku osi obrotu, przypomnimy niezwykłą własność optyczną paraboli. Promienie światła, wychodzące z ogniska paraboli i odbijające się od powierzchni paraboli (gdzie kąt padania jest równy kątowi odbicia), wędrują dalej jako wiązka równoległa do osi symetrii paraboli (rys. 12). Również na odwrót, wiązka promieni równoległych do osi symetrii paraboli – po odbiciu od „wewnętrznej strony” krzywej – skupia się w jej ognisku. Tak samo jest dla trójwymiarowej paraboloidy obrotowej otrzymanej przez obrót paraboli wokół jej osi symetrii. Ideę konstrukcji brył opartych na tym pomyśle przedstawia rysunek 13.
Rys. 12. Optyczne własności paraboli przedstawia artykuł Joanny Jaszuńskiej w \(\Delta^{6}_{18}\).
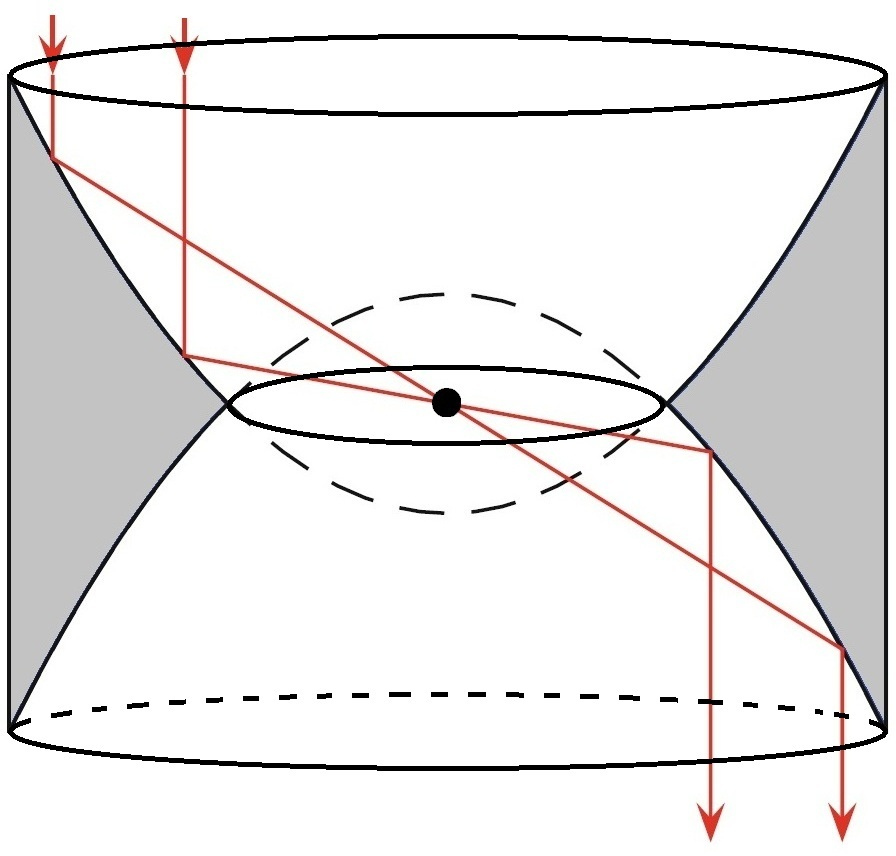
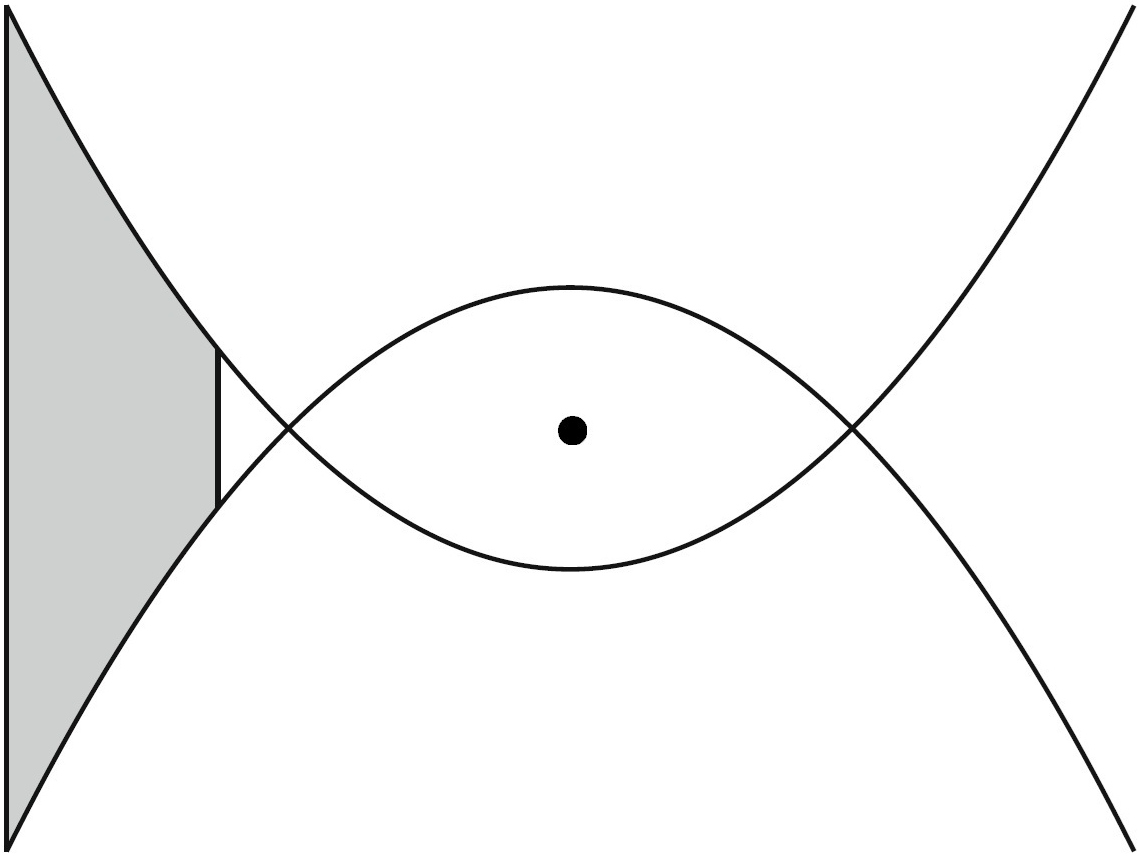
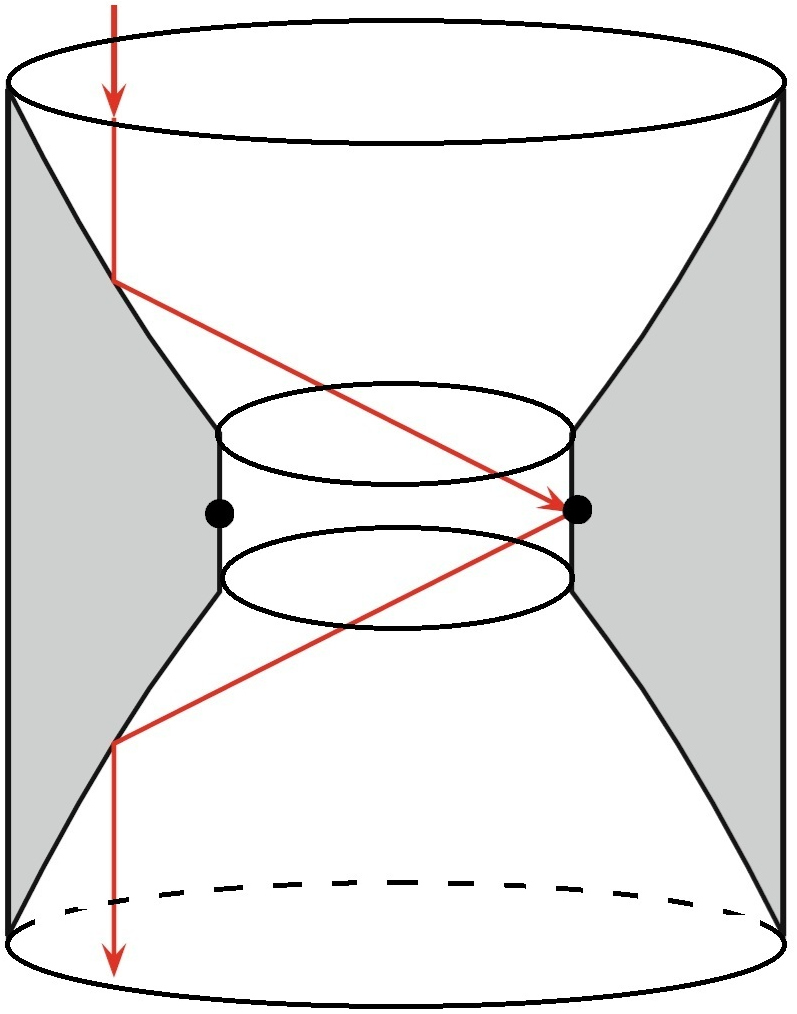 Rys. 13. Zaznaczone punkty to wspólne ogniska „przeciwnie skierowanych” parabol o wspólnych osiach symetrii
Niestety, to tylko rozważania teoretyczne w rozrzedzonym ośrodku, które nie uwzględniają wielu aspektów (patrz margines), a ponadto prawdziwe są twierdzenia:
Zaniedbaliśmy możliwość zmian kierunku ruchu, występowanie energii cieplnej, strukturę materiału, itp. Bądźmy jednak optymistami. Wiele istniejących dzisiaj rzeczy (rozwiązań) kiedyś uważano za abstrakcyjne.
Twierdzenie (Alexander Plakhov, Vera Roshchina, 2011).
Istnieje bryła, której powierzchnia stawia zerowy opór w przypadku ruchu w dwóch prostopadłych kierunkach.
O niewidzialnych bryłach opowiemy w następnej części.
Nie istnieje bryła, której powierzchnia stawia zerowy opór we wszystkich kierunkach.